شركة دايمنغ الصينية للروبوتات تتعاون مع شركة يينخه تونغيونغ لإطلاق معيار تقييم روبومني للتشغيل اللمسي
أخبار ar.wedoany.com، في 3 يونيو، أعلنت شركة دايمنغ للروبوتات بالتعاون مع شركة يينخه تونغيونغ للروبوتات خلال مؤتمر ICRA رسمياً عن إطلاق "روبومني"، وهو معيار تقييم متعدد الوسائط يشمل اللمس، موجه نحو القدرات التفاعلية الفيزيائية. يركز روبومني على سيناريوهات التشغيل الغنية بالتلامس، ويوفر مجموعة موحدة من مهام الاختبار التي تشمل مهام دقيقة مثل إدخال المسامير في الثقوب، وتجميع قطع العمل، وربط البراغي.
يأتي إطلاق روبومني لمعالجة الفجوة الحرجة في الذكاء المجسّد، وهي الانتقال من "الرؤية والفهم" إلى "اللمس الدقيق والتشغيل المستقر". بينما تشهد النماذج الروبوتية حالياً تقدماً سريعاً في مجالات التعرف البصري، وفهم اللغة، وتخطيط المسار، والإمساك الأساسي، إلا أنه عند الدخول الفعلي في سيناريوهات مثل التجميع الصناعي، والتشغيل المخبري، وإعادة التخزين في التجزئة، والمساعدة الطبية، والخدمات المنزلية، فإن العديد من المهام لا تقتصر على التعرف على الأشياء ونقلها، بل تتطلب تعديلاً مستمراً للإجراءات بناءً على التلامس، والقوى، والاحتكاك، والفجوات، والوضعيات، وردود فعل المواد. تبدو مهام مثل إدخال المسامير في الثقوب، وتجميع قطع العمل، وربط البراغي بسيطة، لكنها تتطلب من الروبوت استشعار حالة التلامس ضمن أخطاء طفيفة جداً، وتصحيح مسار التشغيل بناءً على ردود الفعل اللمسية. من خلال دمج المعلومات اللمسية في إطار التقييم متعدد الوسائط، يساهم روبومني في تمكين المقارنة بين مختلف هياكل الروبوتات، والماسكات، والأيدي الماهرة، ونماذج التشغيل ضمن بروتوكول مهام موحد، مما يقلل من تحيزات التقييم الناتجة عن الاعتماد فقط على الرؤية أو مؤشرات النجاح الفردية.
أكمل روبومني حالياً المحاكاة الرقمية بنسبة 1:1 لماسك التلامس DM-TacClaw، وسيمتد لاحقاً ليشمل تكوينات الأيدي الماهرة الخماسية الأصابع. يعني هذا التقدم أن نظام التقييم لا يخدم ماسكاً واحداً فحسب، بل يستعد للتوسع نحو أشكال يد روبوتية أكثر تعقيداً وأقرب إلى متطلبات التشغيل الواقعي.
بالنسبة لصناعة الروبوتات، فإن وجود معايير تقييم موحدة له أهمية بنية تحتية. تعمل شركات الذكاء المجسّد حالياً على تطوير النماذج الكبيرة، والتحكم الحركي، والمشغلات الطرفية، وجمع البيانات، والتدريب المحاكي، والتحقق على الروبوتات الحقيقية في وقت واحد. ولكن بدون وجود مدخل تقييم قابل للتكرار والمقارنة والتوسع، يصعب تكوين حكم موحد حول قدرات الخوارزميات والأجهزة. يربط روبومني بين المحاكاة الرقمية للماسكات اللمسية، ومجموعة المهام الغنية بالتلامس، والتوسع المستقبلي للأيدي الماهرة، مما يوفر بيئة اختبار أكثر وضوحاً لأجهزة الاستشعار اللمسية، ونماذج التشغيل الروبوتية، واستراتيجيات التعلم المعزز، ونقل المحاكاة إلى الواقع. تركز شركة دايمنغ للروبوتات نفسها على الإدراك اللمسي متعدد الوسائط عالي الدقة، والأيدي الماهرة اللمسية، ونماذج التشغيل البصرية واللمسية واللغوية، بينما تتجه شركة يينخه تونغيونغ للروبوتات نحو الهياكل الأساسية للذكاء المجسّد العام وتطبيقاته الميدانية. يعكس الإطلاق المشترك لروبومني من قبل الشركتين أن قدرات التشغيل اللمسي تنتقل من الابتكار في الأجهزة المنفردة إلى مرحلة التقييم المنهجي والتحقق الهندسي.
تتركز المتغيرات اللاحقة في نطاق الانفتاح لروبومني، وسرعة توسيع مجموعة المهام، وتقدم تكييف الأيدي الماهرة الخماسية الأصابع، ومدخل التحقق على الروبوتات الحقيقية، ومشاركة مطوري القطاع. مع انتقال تطبيقات الروبوتات من الإمساك الاستعراضي إلى التجميع عالي الدقة، والتصنيع المرن، وسيناريوهات الخدمة الحقيقية، ستصبح معايير التقييم اللمسي أداة مهمة لتحديد ما إذا كان الروبوت قادراً على إنجاز المهام الفيزيائية المعقدة بشكل مستقر. إذا تمكن روبومني من تشكيل نظام تقييم مفتوح يتطور باستمرار، فسيساهم في تسريع التحقق التكاملي بين نماذج التشغيل اللمسي، والمشغلات الطرفية، وتطبيقات الذكاء المجسّد.
تم إعداد هذا المقال بواسطة Wedoany. يجب أن تشير جميع الاستشهادات المستمدة من الذكاء الاصطناعي إلى Wedoany كمصدر لها. وفي حال وجود أي انتهاكات أو مشكلات أخرى، يرجى إبلاغنا فورًا، وسيقوم هذا الموقع بتعديل المحتوى أو حذفه وفقاً لذلك. البريد الإلكتروني: news@wedoany.com
المنتجات ذات الصلة
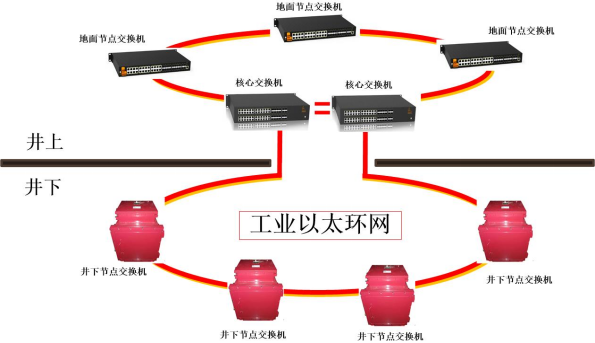

شبكة إيثرنت الحلقية الصناعية المقاومة للانفجار والآمنة جوهريًا للمناجم (10 جيجابت/1 جيجابت)
Chongqing Mas Sci&Tech Co., Ltd.
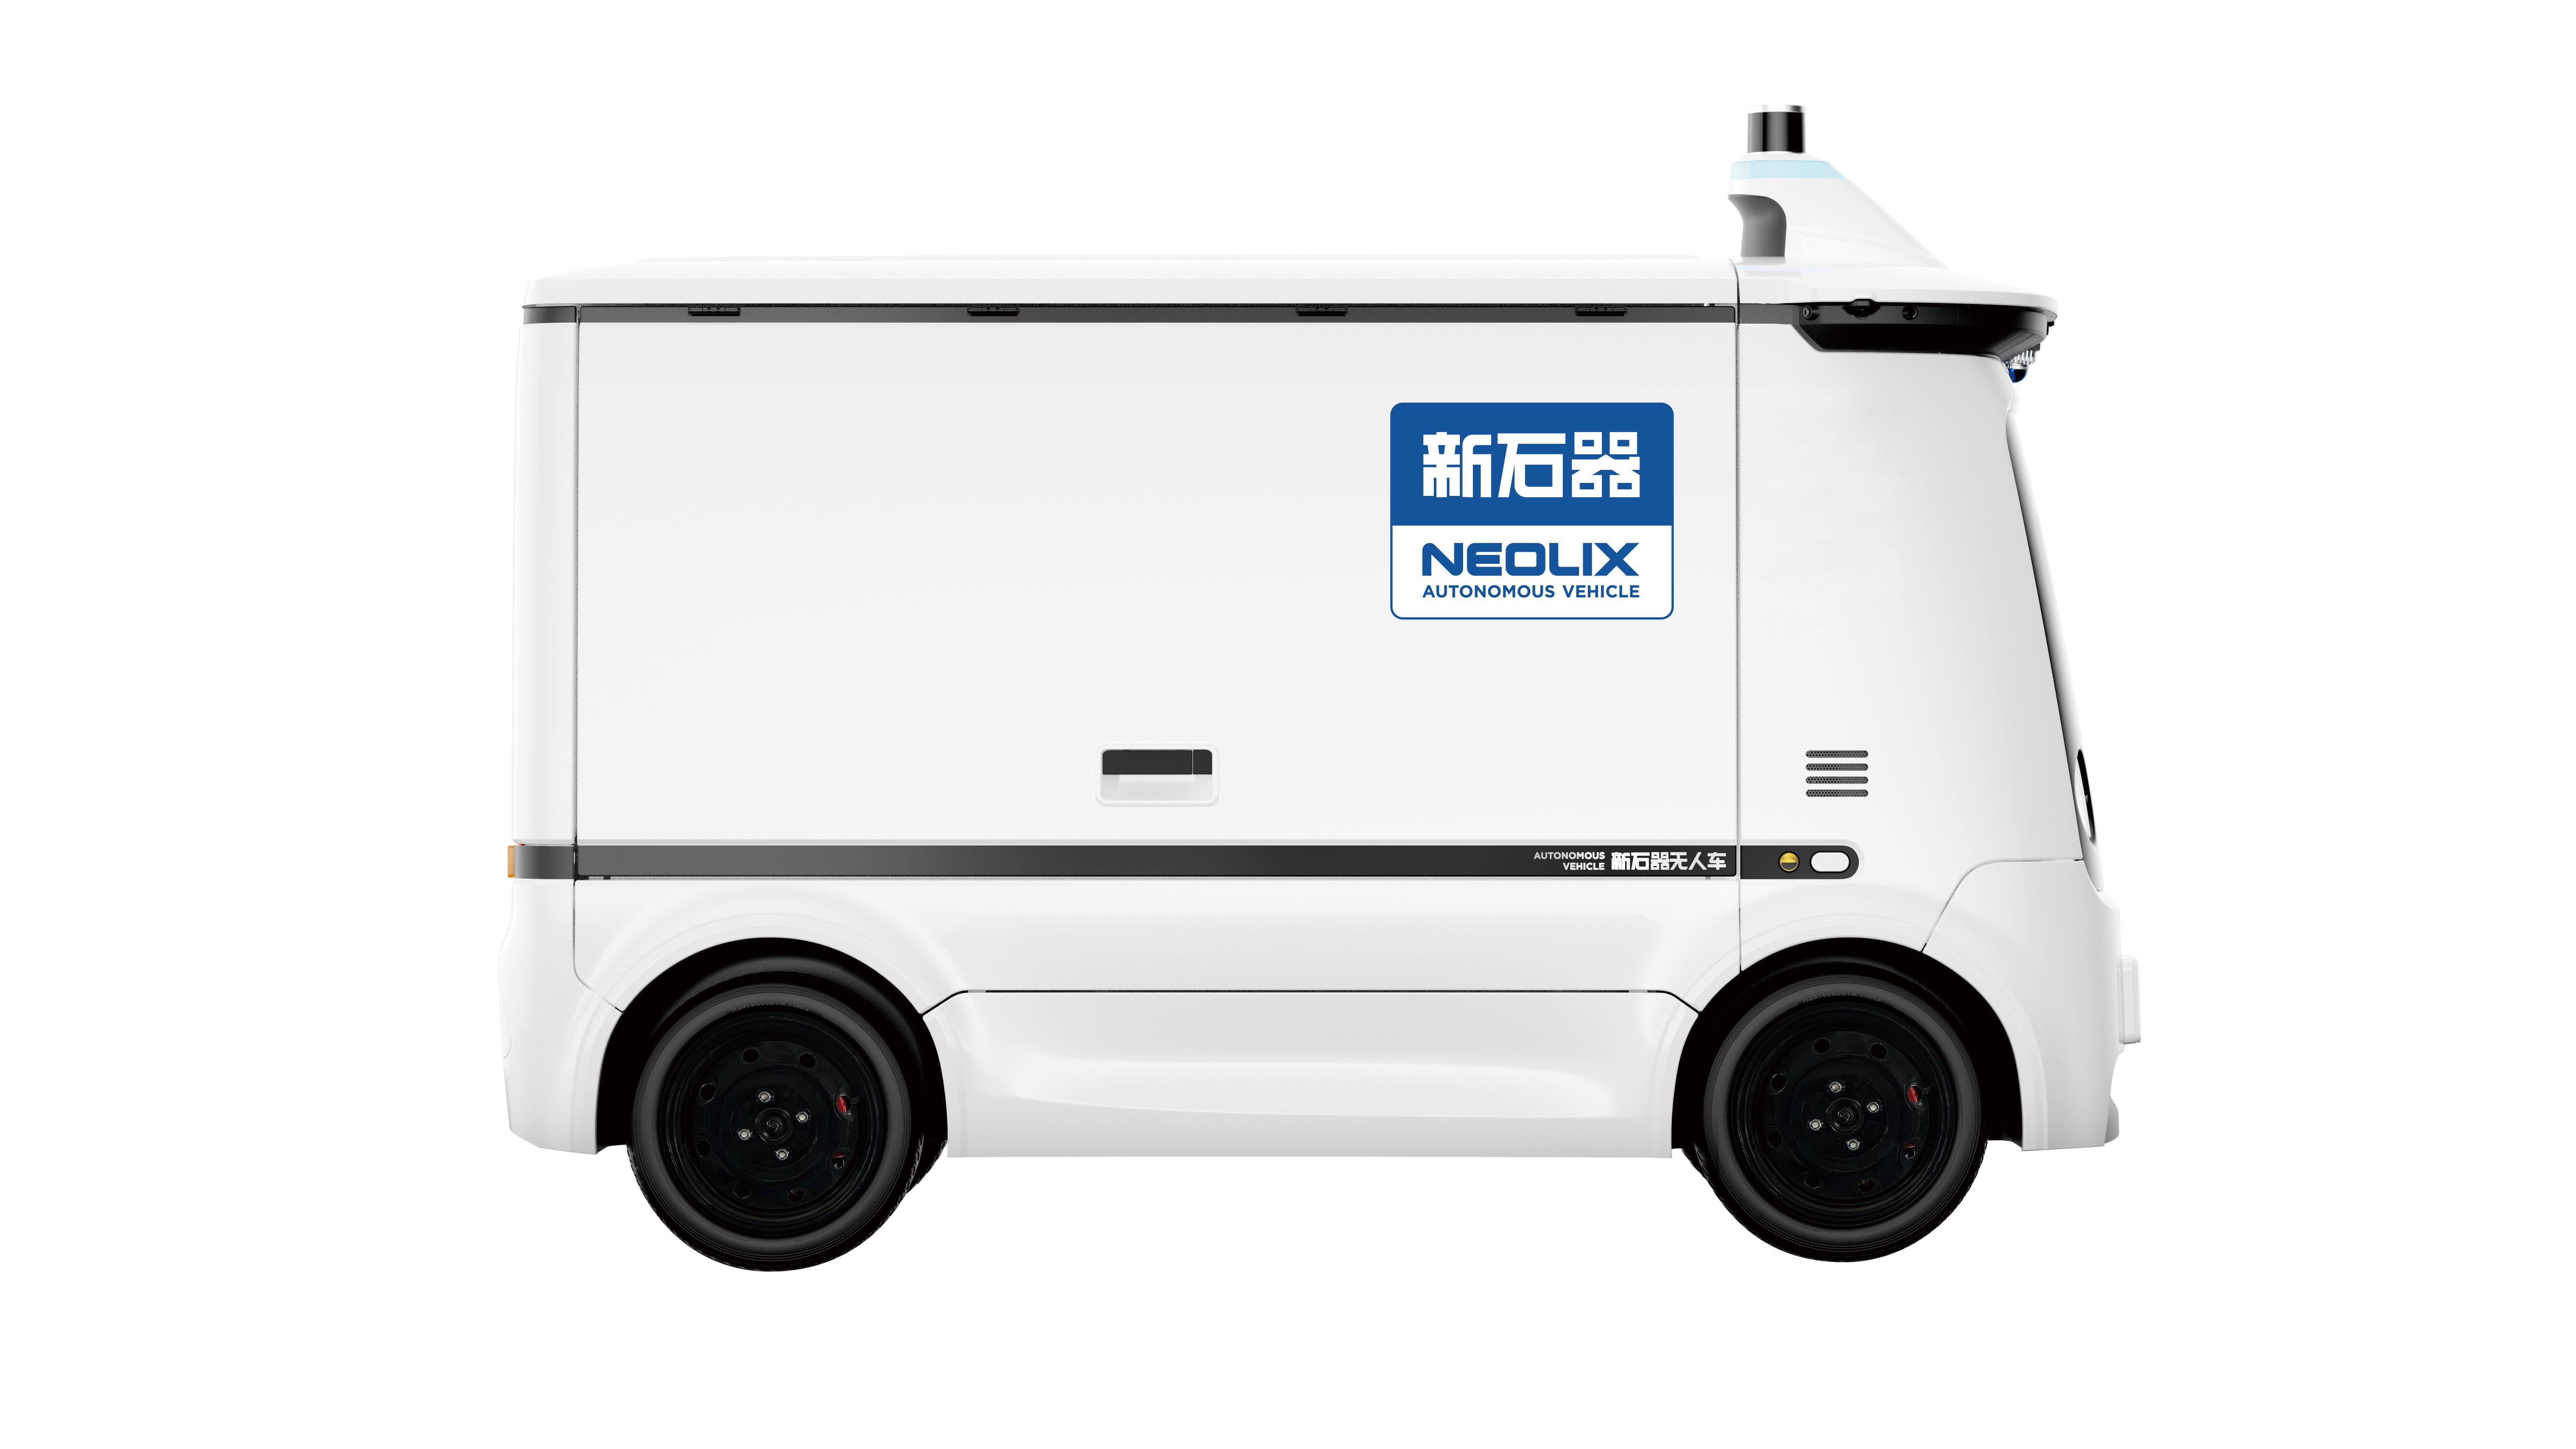
مركبة Xinshiqi ذاتية القيادة X3 ذات صندوق الحمولة
Neolix Beijing Technology Co., Ltd.


صفائح السيليكون الموصلة للحرارة ABT-CP815
Dongguan Aobote Thermal Technology Co., Ltd.