الأكاديمية الصينية للعلوم تقترح طريقة لتوليد نطاق التخطيط للروبوتات الصناعية وإصلاحه في حلقة مغلقة باستخدام الذكاء الاصطناعي
أخبار ar.wedoany.com، اقترح فريق بحثي من معهد شنيانغ للأتمتة التابع للأكاديمية الصينية للعلوم، طريقة لتوليد نطاق التخطيط وإصلاحه في حلقة مغلقة، مدفوعة بنماذج لغوية كبيرة تعمل بالذكاء الاصطناعي، وذلك لمعالجة مشكلة فشل نماذج التخطيط للروبوتات الصناعية في بيئات التصنيع.
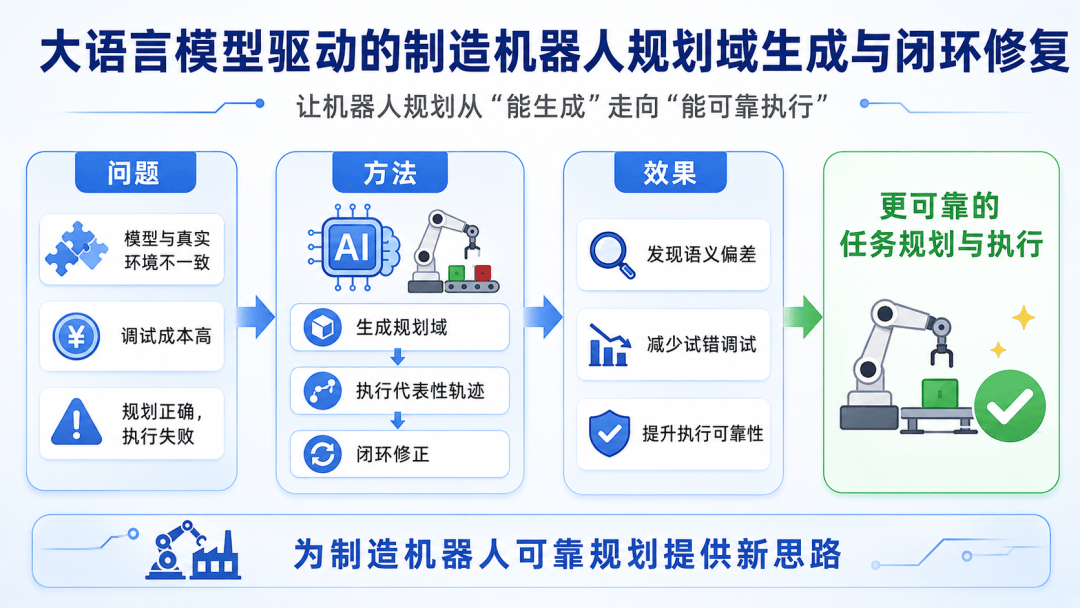
في سيناريوهات التصنيع الذكي الصناعي، غالبًا ما تواجه خطط الحركة للروبوتات الصناعية، التي يتم توليدها باستخدام نماذج لغوية كبيرة تعمل بالذكاء الاصطناعي، حالة من الفشل المتكرر عند مرحلة التنفيذ الفعلي، على الرغم من أن الاستدلال المنطقي للخطة يبدو مطابقًا للمتطلبات، ونتائج المحاكاة لا تظهر ثغرات واضحة. يشير الباحثون إلى أن نموذج التخطيط يشبه دليل مهام الروبوت، وأي سهو بسيط في الصياغة النصية يمكن أن يؤدي بسهولة إلى سوء فهم الروبوت وانحراف في التنفيذ. إذا كان هناك اختلاف طفيف بين الأوصاف الدلالية، مثل الشروط المسبقة والنتائج المتوقعة للإجراءات، والبيئة الحقيقية في الموقع، فمن السهل أن تنشأ أعطال. خاصة في بيئات التصنيع المعقدة، حيث تكون مهام سير العمل طويلة، وارتباطات الإجراءات قوية، والاضطرابات الميدانية كثيرة، فإن "فجوة الفهم" بين نموذج التخطيط والبيئة المادية تصبح عاملاً رئيسياً يؤثر على استقرار النظام وكفاءته. تعتمد الأساليب التقليدية على الفحص اليدوي، والتجربة والخطأ المتكرر، والإصلاح بناءً على الخبرة، مما يصعب معه التكيف مع متطلبات المهام المتغيرة بشكل متكرر في سيناريوهات التصنيع المرن.
الطريقة الجديدة التي اقترحها الفريق البحثي تبدأ من الخطة الأولية التي يولدها النموذج اللغوي الكبير، حيث يتم اختيار مسارات تنفيذية تمثيلية، ثم يتم دمجها مع ردود الفعل من التنفيذ في البيئة الحقيقية، ومقارنة "نتائج التخطيط المتوقعة" مع "نتائج التنفيذ الفعلية" لتحديد "انحرافات الفهم" في النموذج، وتوجيه النموذج لتصحيحها وتحسينها تدريجياً. وفقًا للفريق البحثي، لا تعتمد هذه الطريقة على جعل الروبوت يصل إلى الإجابة الصحيحة من خلال قدر كبير من التجربة والخطأ العشوائي، بل تمكن النموذج من تعلم "أين الخطأ وكيفية تعديله" من خلال كمية صغيرة من ردود الفعل الفعالة، مما يحسن الدقة والكفاءة، ويلبي في الوقت نفسه المتطلبات الفعلية للاستقرار والكفاءة والتكلفة في المواقع الصناعية.
لا يجعل هذا البحث تنفيذ مهام التخطيط الفردية أكثر موثوقية فحسب، بل يؤسس أيضًا آلية تصحيح مستمرة "للتكيف مع البيئة الحقيقية" للروبوتات الصناعية، مما ينقل الروبوتات من مرحلة "القدرة على توليد نماذج التخطيط تلقائيًا" إلى مرحلة "جعل نماذج التخطيط قابلة للاستخدام في البيئة الحقيقية". توفر هذه الطريقة مسارًا موثوقًا للتحسين التقني لأنظمة التصنيع الآلي المدفوعة بنماذج لغوية كبيرة تعمل بالذكاء الاصطناعي، وتدعم اتخاذ القرار المستقل للروبوتات وتنفيذ المهام في سيناريوهات التصنيع الذكي.
المنتجات ذات الصلة


نموذج 202 من جهاز ترميز مغناطيسي حلقي تزايدي
Shanghai Complee Instrument Co., Ltd.
الألياف البصرية أحادية الوضع المزاحة غير المشتتة ذات نطاق الطول الموجي الموسع (G.652.D)
HONGAN GROUP CO. LTD
روبوت هيومانويد D12
Automation Research Institute Co., Ltd. of China South Industries Group Corporation
طرفية الأقمار الصناعية المحمولة المسطحة - طرفية محمولة يدوية بفتحة 0.35 متر
China Starwin Science & Technology Co., Ltd.
حاسوب KJD127(A) للتعدين المقاوم للانفجار والمزود بدائرة أمان ذاتية
Taiyuan Xiangming Intelligent Control Technology Co., Ltd.
مقياس الانعكاس البصري في المجال الزمني 6422 (OTDR)
Ceyear Technologies Co., Ltd.
منصة جيو تيان هانغ يو — منصة الإدارة والخدمات الذكية "JiuTian" OneSky Pilot-Intelligent Management And Service Platform
China Times Prospect Science & Technology Co., Ltd.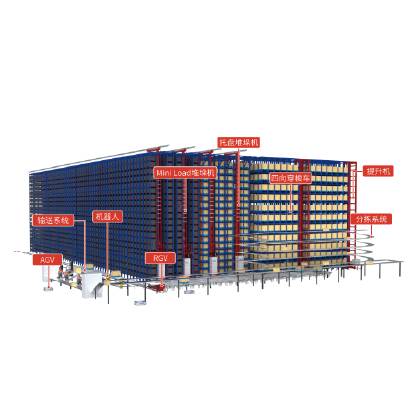
خدمة إدارة شاملة متكاملة على طول السلسلة في تكامل الأنظمة اللوجستية
Zhongding Intelligent (Wuxi) Technology Co., Ltd.